2D rectangle intersection search

2D rectangle intersection search deb, berilgan N ta töğri törtburçaklar orasidan ustma-ust tuşganlarini topişga aytiladi.
Dasturchi, frilanser, gik va introvert
2D rectangle intersection search deb, berilgan N ta töğri törtburçaklar orasidan ustma-ust tuşganlarini topişga aytiladi.

1D interval search (1D interval qidiruv) deb berilgan interval asosida u bilan kesişadigan boşqa intervallarni topişga aytiladi.

1d range search (one dimension range search, bir ölçamli oraliq qidiruv) deb, röyxatdan berilgan oraliqda yotgan elementlarni topişga aytiladi.

AVL-Tree'ga tegişli bölgan amallar törtta - çapga buriş; öngga buriş; avval çapga, keyin öngga buriş; avval öngga, keyin çapga buriş. Ular haqida avvalgi maqolada töxtalganimiz bois, bu yerda faqat kod yoziş bilan çeklanamiz.
AVL-tree (kaşfiyotçilari Adelson-Velsky va Landis'lardan olingan) yana bir balanslangan binary search tree. AVL-tree'ga ötişdan oldin, balanced binary tree haqida eslab olamiz.

B-tree 2-3 tree'ga öxşaş, ammo bir neça jihatlar bilan farqlanadi. Har bir node'da M-1 gaça key qöşiladi. Bunda M bitta blokdagi ma'lumotlar soni.
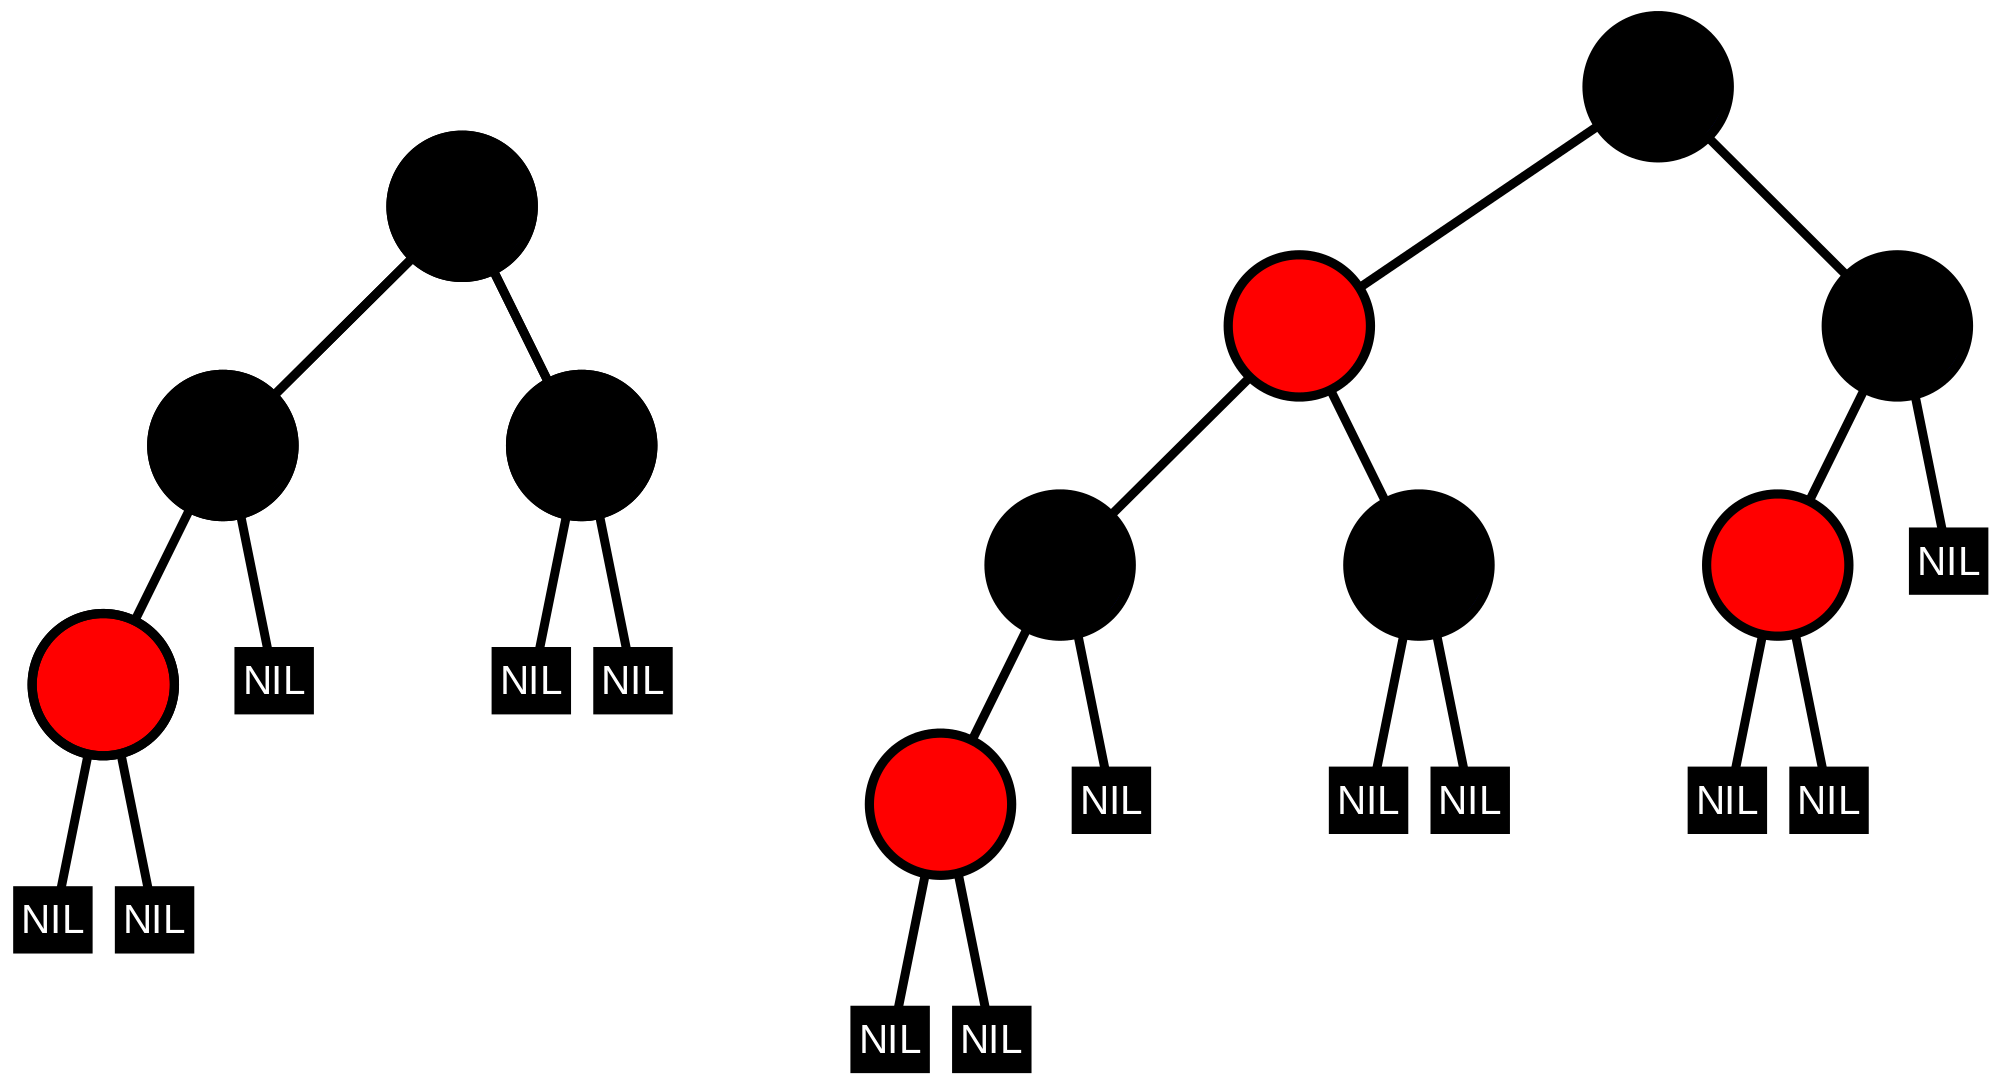
Red-black tree'dagi node'ning binary search tree node'idan farqi - unga color atributi qöşilgan. Color node'ning qizil yoki qizilmas ekanini aniqlaş uçun kerak böladi.
2-3 tree haqida tanişib çiqqan bölsangiz, unda node qöşişda köp şartlarni hisobga oliş kerak bölardi. Umuman, 2-3 tree'ni kodda ifodalaş qiyin edi. Red-black tree mana şu insertdagi qiyinçiliklarga yeçim sifatida keladi.
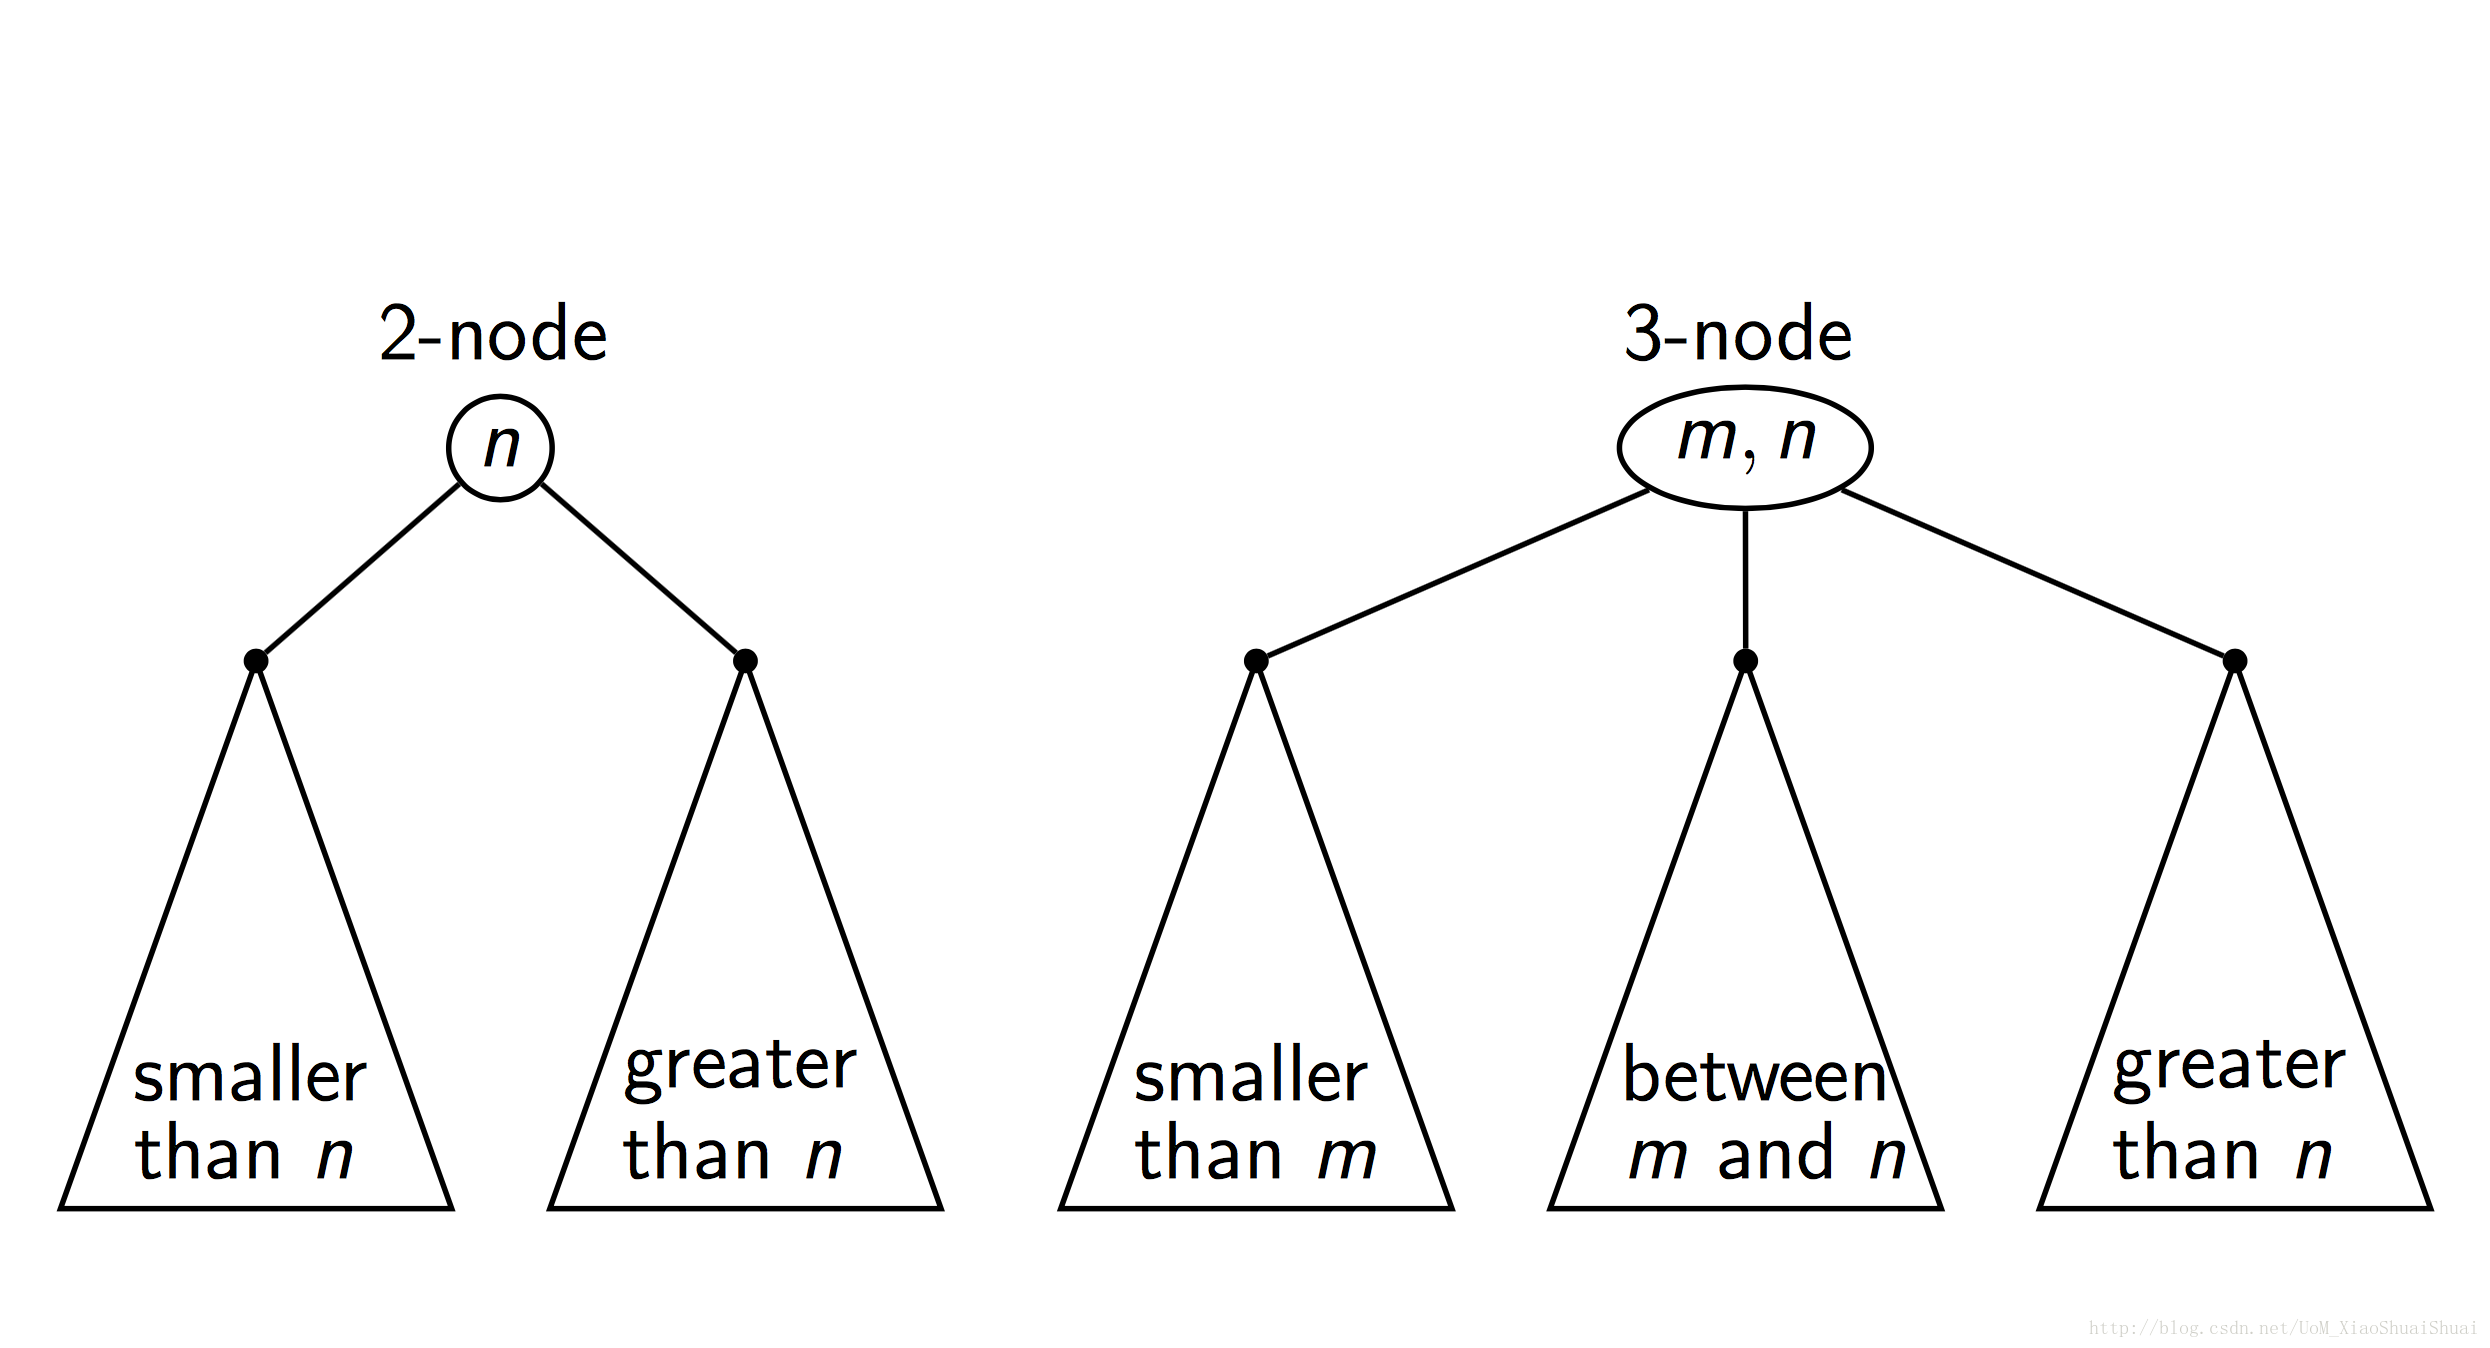
Balanced search tree'da biz binary search tree'ning uzunligini kamaytiriş hisobiga, worst case'ni O (log N) gaça tuşiramiz.
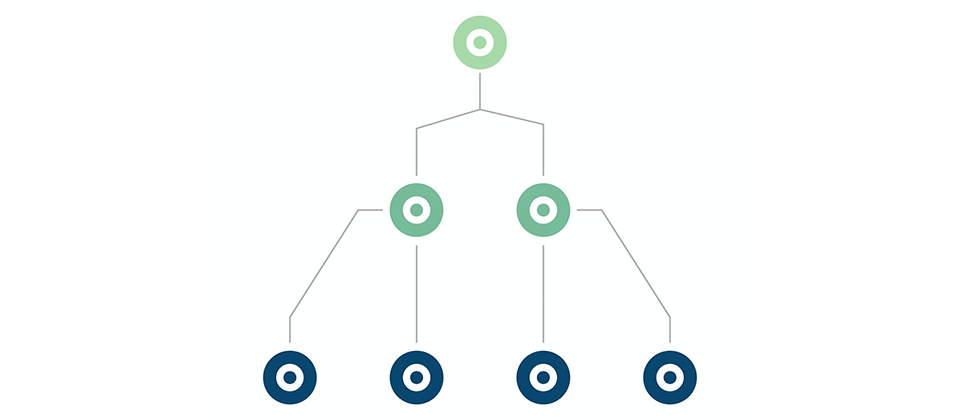
BSTga element qöşiş, öçiriş, qidiriş, maksimum/minimum elementni çiqariş uçun API yozamiz. APIning tuzilişi quyidagiça böladi.